TECNOLOGÍA
El 'Perrobot' desarrollado en Extremadura aspira a revolucionar la agricultura de precisión
Es capaz de recorrer viñedos, plantaciones y explotaciones agrícolas de forma autónoma, identificar diferencias dentro de una parcela y ayudar a decidir cuándo cosechar o dónde tomar muestras
CTAEX Robot de cuatro patas para trabajar en el campo

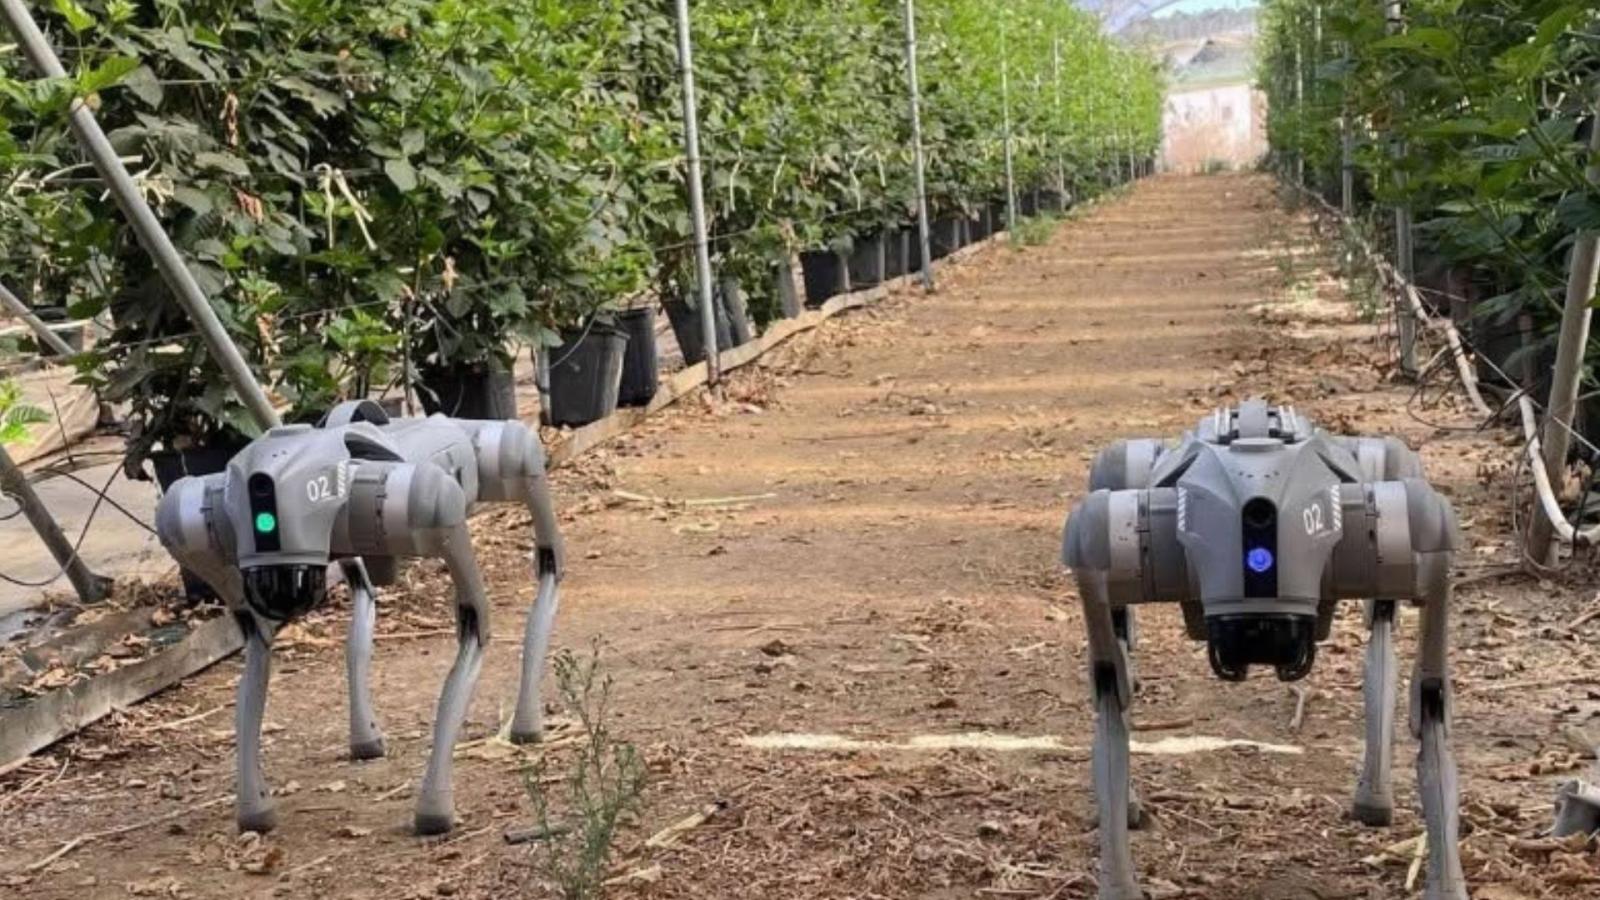
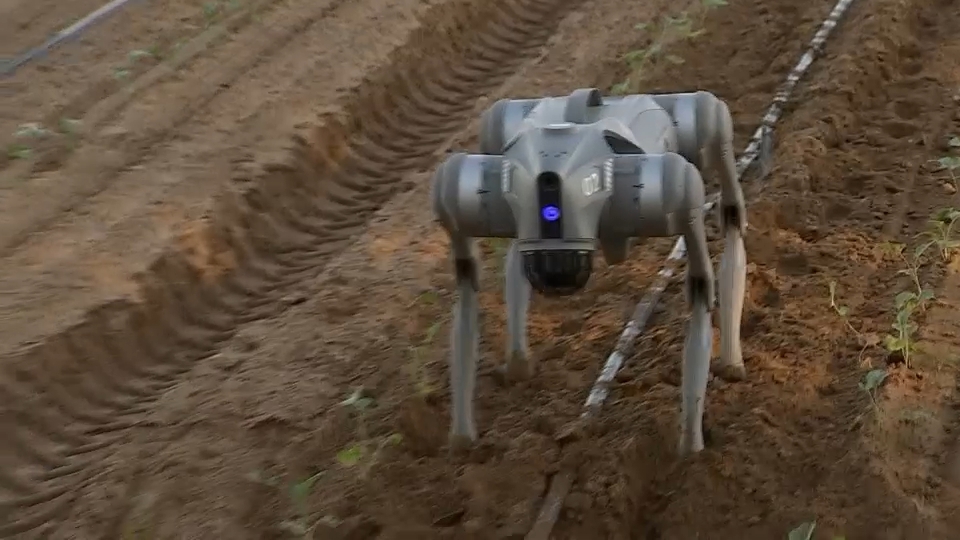
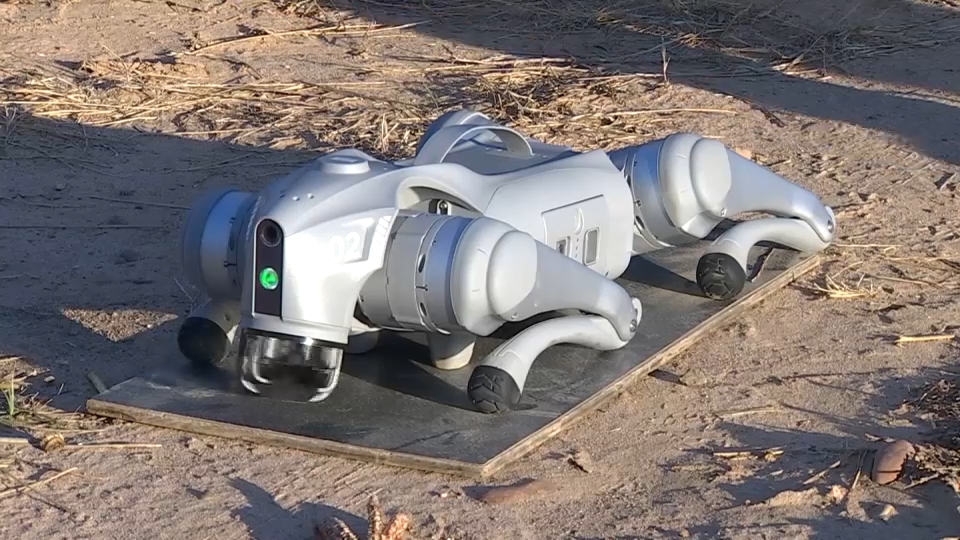
Un robot de cuatro patas, un perro robot, o un 'perrobot', como queramos llamarlo, pero que es capaz de recorrer viñedos, plantaciones y explotaciones agrícolas de forma autónoma, identificar diferencias dentro de una parcela y ayudar a decidir cuándo cosechar o dónde tomar muestras. Ese es el objetivo de Agrhound, un proyecto de innovación presentado este miércoles en el Centro Tecnológico Nacional Agroalimentario Extremadura (CTAEX) y financiado con fondos europeos FEADER y el Ministerio de Agricultura. El objetivo es trasladar las nuevas tecnologías y la inteligencia artificial al campo.
Según ha explicado el responsable de proyectos de I+D de Agricultura de CTAEX, Luis Muñoz, el proyecto busca dar un paso más allá de la agricultura de precisión tradicional. "Queremos ponerle patas a la agricultura de precisión", ha afirmado.
La idea es que el robot pueda recorrer una explotación agrícola de manera autónoma, detectar las diferencias existentes dentro de una misma parcela y obtener información útil para agricultores y técnicos. Entre otras funciones, podrá estimar la producción, analizar parámetros de calidad del cultivo o ayudar a determinar por qué zonas conviene comenzar la recolección.
Todo tipo de cultivos y terrenos
Actualmente el proyecto se encuentra en una primera fase centrada en la movilidad autónoma del robot en distintos escenarios agrícolas. Los ensayos se están desarrollando en viñedos de Bodegas Matarromera, en la Ribera del Duero, y en explotaciones de moras en la provincia de Huelva.
Los investigadores explican que cada entorno presenta desafíos diferentes. Mientras que en el viñedo debe enfrentarse a pendientes, terrenos irregulares y obstáculos naturales, en los cultivos bajo macrotúnel debe desplazarse en espacios más reducidos sin colisionar con las estructuras. Los responsables del proyecto aseguran que esta primera meta está muy avanzada y que el robot ya se desplaza con solvencia por distintos terrenos agrícolas.
Una de las principales ventajas del sistema frente a los drones es su capacidad para operar en lugares donde estos no pueden hacerlo.
Inteligencia artificial y toma autónoma de muestras
Las siguientes fases del proyecto contemplan incorporar sistemas de inteligencia artificial, nuevos sensores y diferentes cámaras capaces de analizar el estado de los cultivos. Los investigadores trabajan para que el robot pueda generar mapas de maduración, calcular aforos, estimar rendimientos y detectar diferencias de calidad dentro de una explotación agrícola en tiempo real.
La fase final incluirá un brazo robótico que permitirá al sistema recoger muestras de forma autónoma en aquellos puntos que considere representativos tras analizar los datos obtenidos por sus sensores. El objetivo es que esa información llegue directamente al agricultor o técnico agrícola para facilitar la toma de decisiones y optimizar la gestión de la explotación.